


Täppistootmise veamarginaal kahaneb kiiresti. Pärand proovivõtumeetodid lihtsalt ebaõnnestuvad. Need ei suuda vastata tänapäevastele alla mikronite tolerantsi nõuetele. Te ei saa enam loota üksikutele kvaliteedikontrolli kontrollidele. Tänapäevane tootmine nõuab pidevat, sisemist jälgimist. Põhjalik digitaalne graafiline tuvastussüsteem ületab selle kriitilise lünga tõhusalt. See tehnoloogia muudab rajatised reaktiivselt sortimiselt proaktiivsele protsessijuhtimisele. See tuvastab kõrvalekalded koheselt, enne kui need hävitavad terved partiid. See artikkel pakub tegevus- ja kvaliteedijuhtidele praktilist raamistikku. Uurime täiustatud visuaalse kontrolli tehnoloogiate hindamist ja rakendamist. Õpid neid täiendusi enesekindlalt põhjendama. Meie juhend aitab teil keerulistes tarnijavõimalustes ohutult navigeerida. Saate vältida liialdatud turundusväidete alla sattumist. Loe edasi, et muuta oma kvaliteedi tagamise strateegiat.
Strateegiline joondamine: CAD-mudelite otse ühendamine reaalajas mõõtmisega vähendab kontrolli kitsaskohti ja kiirendab turule jõudmist.
Tehniline elujõulisus: süsteemi valik peab tasakaalustama optilise eraldusvõime ja tootmisvõimsuse; 100% kontroll on teostatav ainult siis, kui töötlemiskiirused vastavad liinikiirustele.
Riski maandamine: suurimad varjatud kulud tulenevad keskkonnamuutujatest (vibratsioon, valgustus) ja kalibreerimise triivist, mis nõuavad ranget piloottesti.
ROI Fookus: Põhjendus sõltub valede tagasilükkamise määrade vähendamisest, praagi minimeerimisest ja pikaajalise omamise kogukulude (TCO) vähendamisest, mitte ainult esialgsetest riistvarakuludest.
Äriprobleem saab alguse mikroskoopilisel tasandil. Komponentide geomeetria muutub iga aastaga üha keerulisemaks. Traditsioonilised koordinaatmõõtmismasinad (CMM-id) pakuvad uskumatut täpsust. Suuremahuliseks tootmiseks on need aga lihtsalt liiga aeglased. Need tekitavad tehase põrandale tohutuid kitsaskohti. Te ei saa kontrollida iga osa, kui CMM-i tsükkel võtab aega viis minutit. Vajad kohe kiiremaid alternatiive. Kaasaegne digitaalne graafiline tuvastamine lahendab selle täpse probleemi. See jäädvustab kõrge eraldusvõimega mõõtmete andmeid millisekundites. See kiirus võimaldab igakülgset kontrolli ilma väljundit aeglustamata.
Järgmisena kaaluge oma rajatise tööhõõrdumist. Insenerid kavandavad täiuslikke mudeleid kaasaegse CAD-tarkvara abil. Nende põliste digitaalsete mudelite muutmine kasutatavateks tehasepõranda kriteeriumiteks on keeruline. Operaatoritel on sageli raskusi keerukate tehniliste tolerantside tõlgendamisega. Kaasaegne tuvastamise seadistus välistab selle kuluka lahtiühendamise. See neelab CAD-andmed otse nägemiskontrollerisse. See võrdleb füüsilisi osi automaatselt digitaalsete kaksikutega. See lähenemisviis kõrvaldab täielikult inimlikud tõlgendusvead. Kvaliteedistandardid jäävad kõikide tootmisvahetustega täiesti objektiivseks.
Peame uuesti määratlema ka põhilised edukriteeriumid. Vanad kvaliteedimõõdikud keskendusid defektide tuvastamisele pärast tootmist. Rea lõpust halva osa leidmine raiskab raha. Tõeline tootmise edu tähendab kõrvalekallete ennustamist ja korrigeerimist reaalajas. Soovite tööriistade triivi varakult märgata. Te reguleerite CNC-masinat enne, kui see toodab vanaraua. See ennetav lähenemine säästab kalleid materjale ja kvalifitseeritud tööjõudu. See tagab ühtlase tootekvaliteedi ja kaitseb teie kaubamärgi mainet. Ennustav jälgimine muudab kvaliteedikontrolli kasumikeskuseks.
Kaasaegsed rajatised on kasutusel automatiseeritud visuaalne kontroll erinevates rakendustes. Need tugevad tööriistad saavad hakkama palju enamaga kui lihtsad mõõtmistoimingud. Need kaitsevad materjali terviklikkust ja klassifitseerivad nüansirikkaid pinnadefekte. Uurime kolme suure mõjuga tootmise stsenaariumi.
Reaalajas mõõtmete kinnitamine: rajatised kasutavad pidevalt kiiret pildistamist. Kaamerad mõõdavad aktiivsete tootmisliinide kriitilisi mõõtmeid. Nad võrdlevad koheselt füüsilisi väljundeid CAD-i baasväärtustega. See juhtub konveierilinti aeglustamata. Hoiatus: peate hoolikalt tasakaalustama vaatevälja (FOV) ja mõõdetava täpsuse. Laiem FOV jäädvustab rohkem osa korraga. Kuid see ohverdab pikslitiheduse ja mikronitaseme täpsuse. Soovitame enne objektiivide valimist välja arvutada oma täpsed tolerantsivajadused. Teletsentrilised läätsed lahendavad selle protsessi käigus sageli parallaksivigu.
Digitaalne kujutise korrelatsioon (DIC) pinge ja pinge jaoks: DIC jälgib komponentide pindade mikrodeformatsioone. See jälgib osi aktiivselt termilise või mehaanilise koormuse all. Kannate materjali pinnale peene täpilise mustri. Kaamerad jälgivad, kuidas need täpid rakendatud pinge all nihkuvad. See rakendus on kosmose- ja meditsiiniseadmete tootmise jaoks ülioluline. Materiaalne terviklikkus nendes valdkondades päästab sõna otseses mõttes elusid. DIC pakub stressikontsentratsioonide visuaalseid soojuskaarte.
Keeruliste pinnadefektide kategoriseerimine: enam ei piisa põhilistest läbitud/mitteäratavatest mõõdikutest. Teil on vaja süsteeme, mis suudavad konkreetseid kõrvalekaldeid täpselt klassifitseerida. Need peavad eristama madalaid kriimustusi, sügavaid süvendeid ja katte ebaühtlust. Deterministlikud reeglipõhised algoritmid on siin suurepärased. Need ületavad sageli AI-põhiseid mudeleid rangelt reguleeritud keskkondades. Reeglipõhised süsteemid pakuvad selget ja kontrollitavat loogikat. AI mudelid võivad mõnikord toimida ettearvamatute mustade kastidena. Reguleerivad asutused eelistavad nõuetele vastavuse dokumenteerimisel deterministlikke tulemusi.
Võrdlusdiagramm: FOV vs täpsuse kompromiss
Rakenduse fookus |
Vaateväli (FOV) |
Täpsustase |
Parim kasutuskohver |
|---|---|---|---|
Makrokoost |
Suur (> 500 mm) |
Madal kuni keskmine (0,1 mm) |
Üldosa olemasolu, pakendi kontrollimine |
Komponentide töötlemine |
Keskmine (100-500 mm) |
Kõrge (0,01 mm) |
Mõõtmete kontrollimine, aukude täpne paigutus |
Mikroelektroonika |
Väike (<100 mm) |
Ülikõrge (<1 mikron) |
Pooljuhtide kontroll, mikropragude tuvastamine |
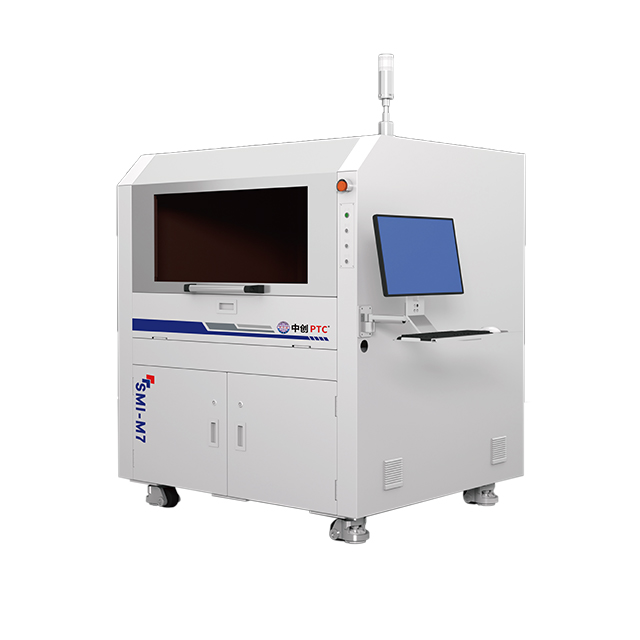
Järgmise valimine pildikontrollisüsteem nõuab põhjalikku hindamist. Te ei saa loota ainult läikiva brošüüri spetsifikatsioonidele. Peate viima riistvara võimalused vastavusse tegeliku tootmisreaalsusega. Esiteks hinnake hoolikalt kaamera eraldusvõimet, kaadrisagedust ja objektiivi moonutusi. Kõrge eraldusvõimega andurid jäädvustavad vapustavaid geomeetrilisi detaile. Massiivsete pildifailide töötlemine võtab aga oluliselt kauem aega. Hindamisreegel: ärge ületage optilist eraldusvõimet asjatult. See vähendab teie nõutavat kaadri töötlemise aega. Täielik sisemine kontroll ebaõnnestub, kui pilditöötlus jääb liinikiirusest maha. Peate optimeerima tasakaalu detailide ja kiiruse vahel.
Järgmisena kontrollige hoolikalt tarkvara ja algoritmi usaldusväärsust. Peate valima patenteeritud tarnija tarkvara ja avatud arhitektuuriga raamatukogude vahel. Patenditud tööriistad pakuvad lihtsamat algseadistust ja spetsiaalset tuge. Avatud arhitektuuriga raamatukogud pakuvad kohandatud algoritmide arendamiseks tohutut paindlikkust. Testige tarkvara osaesitluse realistlike variatsioonide suhtes. See peab käsitlema ootamatut pöörlemist, skaala muutusi ja valgustuse nihkeid graatsiliselt. Haprad algoritmid ebaõnnestuvad, kui osad saabuvad veidi viltu. Tugev tarkvara kasutab mustrite sobitamise tööriistu, et leida funktsioone olenemata orientatsioonist.
Lõpuks kaardistage põhjalikult süsteemi koostalitlusvõime nõuded. Teie uus seade ei saa töötada võrgust eraldatult. See peab sujuvalt suhtlema kogu teie tehase infrastruktuuris. Hinnake oma olemasoleva toote elutsükli halduse (PLM) tarkvara integreerimisprotokolle. Kontrollige Manufacturing Execution Systems (MES) turvalisi käepigistusi. Veenduge, et nägemiskontroller suudab robotkäitlusüksused koheselt käivitada. Võrguside viivitused põhjustavad sorteerimata defektsete osade läbimise liini.
Süsteemi hindamismaatriks
Kriteeriumid |
Levinud viga |
Parim tava |
|---|---|---|
Riistvara |
Maksimaalse megapikslite ostmine pimesi |
Lahutusvõime sobitamine minimaalse defekti suurusega |
Tarkvara |
Eeldades täiuslikku osade joondust |
Algoritmide testimine pööratud ja kallutatud osadel |
Integratsioon |
Võrgu IT pilootfaasidest välja jätmine |
PLC/MES-andmete käepigistuste testimine projekti alguses |
Kasutuselevõtt täppistuvastusseadmed pakuvad erinevaid inseneriprobleeme. Labori jõudlus on harva võrdne tehasepõranda jõudlusega. Kontrollitud esitluskeskkond peidab endas palju dünaamilisi muutujaid. Peate ennetavalt tegelema keskkonna ebastabiilsusega. Katuseakendest eralduv ümbritsev valgus rikub pildi kontrasti. Masina tugev vibratsioon hägustab jäädvustatud pilte. Õhus olevad osakesed settivad läätsedele ja moonutavad optilisi näitu. Andurite täpsuse kaitsmiseks vajate tugevaid füüsilisi korpuseid. Keskkonnakontrollid tagavad korratavad mõõtmisandmed erinevatel vahetustel ja aastaaegadel.
Vale tagasilükkamise dilemma on veel üks suur varjatud oht. Insenerid häälestavad neid süsteeme alguses sageli liiga rangelt. Nad tahavad, et lõppkliendini jõuaks absoluutselt null defekti. Liigne tundlikkus viib aga täiesti elujõuliste osade lammutamiseni. See hävitab teie kasumimarginaali kiiresti. Peate määrama statistiliselt usaldusväärsed lähtetaseme läved, kasutades mõõtevõime R&R (kordatavus ja reprodutseeritavus) uuringuid. Enne kontrolliparameetrite lukustamist koguge ulatuslikke andmeid vastuvõetavate füüsiliste variatsioonide kohta. Tasakaalustatud künnised hoiavad ära tarbetu raiskamise.
Kalibreerimise üldkulud kujutavad endast igapäevase hoolduse tegelikkust. Optilised süsteemid triivivad aja jooksul loomulikult. Tehases toimuv soojuspaisumine muudab kaamera joondusi mikroskoopiliselt. Peate küsima, kui sageli vajab optiline seadistus uuesti kalibreerimist. Määrake kindlaks vajalikud veakompensatsiooni rutiinid. Arvutage nende hooldustsüklitega kaasnevad tööseisakud. Automatiseeritud kalibreerimisrutiinid vähendavad seda koormust märkimisväärselt. Nad viivad läbi igapäevaseid kontrolle ilma spetsialiseeritud inseneritöötajaid nõudmata.
Paigaldage läätsedele ribapääsfiltrid , et kõikuv tehasevalgustus täielikult blokeerida.
Paigaldage kaamerad sõltumatutele tugipostidele , et isoleerida need konveierilindi tugeva vibratsiooni eest.
Käivitage süsteem nädal aega 'kummitusrežiimis' , et koguda statistilisi algandmeid ilma osasid tagasi lükkamata.
Rakendage automaatseid igapäevaseid kalibreerimiskontrolle, kasutades triivi jälgimiseks sertifitseeritud kuldset põhiosa.
Tehnoloogiamüüja valimine on pikaajaline strateegiline otsus. Edukas partnerlus algab range katseulatuse määratlemisest. Peate nõudma kontseptsiooni tõestamise (PoC) testimist, kasutades tegelikke tootmisliini osi. Ärge aktsepteerige desinfitseeritud müüja näidistega tehtud teste. Päris osad kannavad masinaõli, tolmu ja mikroskoopilisi geomeetrilisi variatsioone. Teie piloot peab tõestama, et süsteem käsitleb neid reaalseid tingimusi usaldusväärselt. Nõua, et müüja viiks teie rajatises läbi saidi vastuvõtutesti (SAT). See tõestab, et tehnoloogia töötab teie konkreetsete keskkonnapiirangute korral.
Järgmisena kaardistage kõikehõlmav finantsinvesteering täpselt. Riistvaraostud moodustavad vaid murdosa vajalikust eelarvest. Peate arvesse võtma käimasolevaid tarkvara litsentsitasusid. Arvutage võrguühenduse jaoks vajalikud täpsed integreerimise inseneritunnid. Eelarve kohandatud valgustuse seadistustele, mis on loodud spetsiaalselt teie ainulaadsete materjalide jaoks. Kaasake oma hinnangutesse põhjalikud operaatori koolitusprogrammid. Nende kriitiliste elementide ignoreerimine tagab hilisema suurema eelarveületamise. Peate tagama rahastamise kogu tegevustsükli jooksul.
Lõpuks hinnake rangelt tarnija tuge ja eeskirjade järgimist. Küsige nende suutlikkuse kohta pakkuda põhjalikku jälgitavuse dokumentatsiooni. Kui toodate meditsiiniseadmeid, on FDA 21 CFR osa 11 järgimine kohustuslik. Tarkvara peab kaitsma elektroonilisi allkirju ja säilitama muutmatuid kontrolljälgi. Vaadake nende teenusetaseme lepingu (SLA) reageerimisajad hoolikalt üle. Iga tund nägemissüsteemi seisakuid tähendab tund aega kaotatud tootmist. Veenduge, et need pakuvad kiiret kaugdiagnostikat ja kiiret kohapealset tehnilist tuge.
Digitaalne graafiline tuvastussüsteem kujutab endast täppistootmise tohutut uuendust. See toimib pideva protsessi täiustamise vahendina. Kindlasti pole tegemist lihtsa plug-and-play võlukuuliga. Edu nõuab optilise riistvara, tarkvara algoritmide ja tehasekeskkondade hoolikat joondamist. Peate tasakaalustama tootmisvõimsuse vajadused optilise eraldusvõime piirangutega. Keskkonnamuutujate, nagu vibratsioon ja ümbritsev valgus, leevendamine tagab pikaajalise töökindluse. Õige tarnija valik tagab teile vajaliku pideva toe.
Julgustame otsustajaid võtma koheseid ja struktureeritud meetmeid. Esiteks kontrollige hoolikalt oma praeguseid praagi määrasid. Tehke täpselt kindlaks, kus käsitsi kontrollimine ebaõnnestub. Teiseks määratlege selgelt oma täpsed kontrolli kitsaskohad. Kolmandaks nõudke oma valitud müüjatelt kohandatud teostatavusuuringuid. Kasutage nende uuringute jaoks omaenda keerulisi osi. Taotlege oma olemasolevate tehasevõrkude jaoks üksikasjalikke integratsioonikavasid. See ennetav lähenemine tagab eduka kasutuselevõtu. See tagab jätkusuutliku kvaliteeditõusu ja tugevdab teie konkurentsieelist.
V: Reeglipõhised süsteemid toetuvad deterministlikule loogikale ja fikseeritud parameetritele. Need on suurepärased kõrgelt reguleeritud keskkondades, mis nõuavad täpsete mõõtmete mõõtmiseks selgeid, auditeeritavaid otsustusviise. Süvaõppesüsteemid kasutavad mustrite tuvastamiseks närvivõrke. Need on väga kohandatavad ja toimivad paremini keerukate, ettearvamatute tekstuuride või väga muutuvate orgaaniliste defektide liigitamisel.
V: Peegeldavad ja läbipaistvad materjalid ajavad standardkaamerad kergesti segadusse. Süsteem käsitleb neid spetsiaalsete valgustuse geomeetriate abil. Koaksiaalvalgustus suunab valgust piki kaamera optilist telge, et vältida pimestamist. Polariseeritud valgustus filtreerib välja hajutatud valguskiired. Need kohandatud seadistused tagavad, et andur jäädvustab segadusttekitavate peegelduste asemel tegelikud pinnadetailid.
V: Jah, saate vanemaid liine moderniseerida, kuid see nõuab hoolikat füüsilist planeerimist. Peamiste integratsiooniprobleemide hulka kuuluvad kitsad füüsilised ruumipiirangud ja käivitusaja sünkroonimine. Samuti peate tagama programmeeritava loogikakontrolleri (PLC) ühilduvuse. Kaasaegsed nägemiskontrollerid kasutavad sageli vaheprotokolli muundureid, et tõhusalt suhelda tehase pärandautomaatikavõrkudega.
V: Ümberkalibreerimise sagedus sõltub täielikult teie tehase spetsiifilistest keskkonnateguritest. Masina tugev vibratsioon ja igapäevane soojuspaisumine nihutavad veidi optilisi joondusi. Enamik täppiskeskkondi nõuab sertifitseeritud põhiosa abil automaatset igapäevast baaskontrolli. Kui süsteem tuvastab väikese triivi, viivad operaatorid läbi täieliku optilise ümberkalibreerimise, et taastada mikronitaseme täpsus.


